
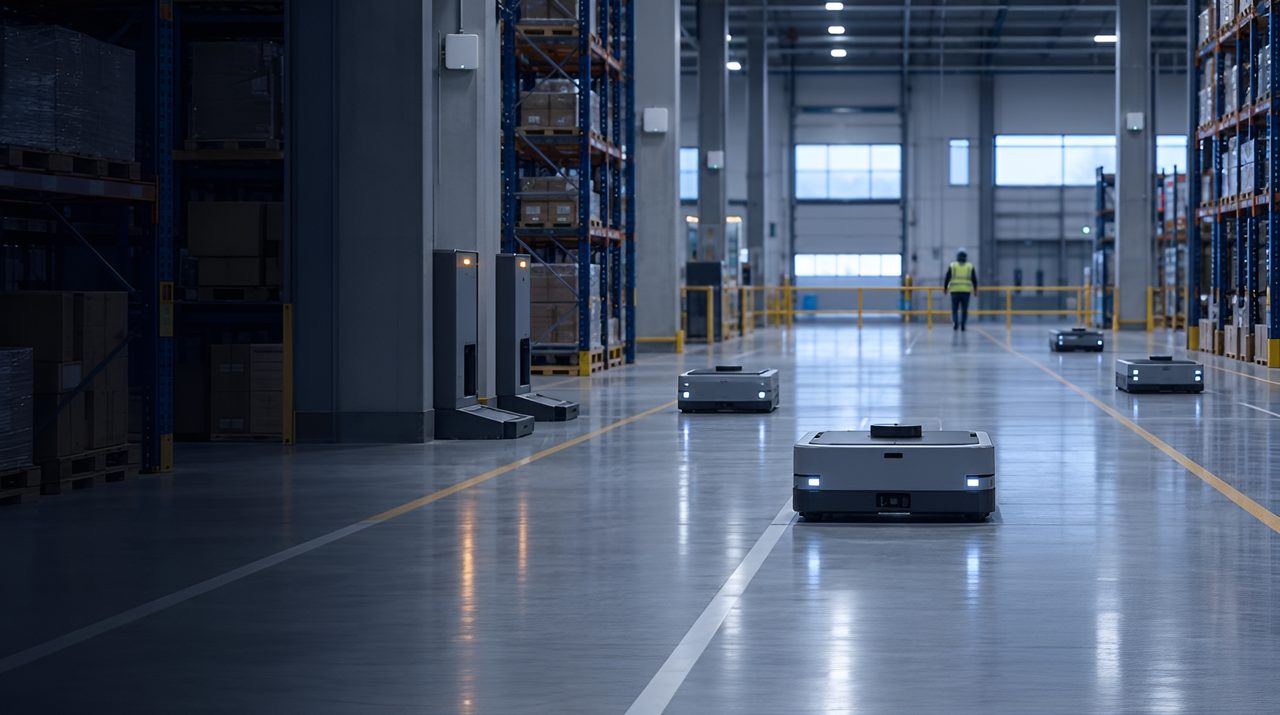
De la gestion des robots à l’optimisation d’une flotte intelligente.
A manufacturer running AMR s and AGV s had limited visibility into route congestion, charging downtime, idle fleet utilisation and cross-zone movement inefficiencies.
Ce à quoi ils faisaient face.
Congestion de la route
Le trafic robotisé créait des points chauds de congestion à travers les zones.
Temps d’arrêt et d’inactivité
L’utilisation de la flotte et la recharge n’étaient pas gérées.
Pas de vue au niveau de la flotte
Les robots étaient gérés comme des machines individuelles, pas comme une flotte.
Mission issue de fonctions antérieures, avant TRACIO. Nom du client non divulgué (NDA) ; chiffres tels que rapportés à l’époque. Références nominatives disponibles sous NDA. Nous modélisons vos propres chiffres lorsque vous nous mandatez.
Neutrale envers les fournisseurs, axée sur les résultats.
UWB for real-time robotic positioning, BLE for asset-interaction tracking, AGV / AMR telemetry for route analytics, and AI orchestration for congestion, idle-time and predictive movement optimisation.
Ce que nous avons livré.
- UWB RTLS positionnement robotique en temps réel
- Suivi des interactions d’actifs BLE
- AGV / AMR telemetry route analytics
- Orchestration de flotte IA : congestion, ralenti, optimisation prédictive
Résultats de cette mission
« Nous avons arrêté de gérer les robots comme des machines individuelles et avons commencé à les optimiser en flotte intelligente. »
Directeur des opérations, fabrication industrielle (client anonymisé)
La pile derrière
D’autres études de cas comme celle-ci.
Dernière mise à jour: